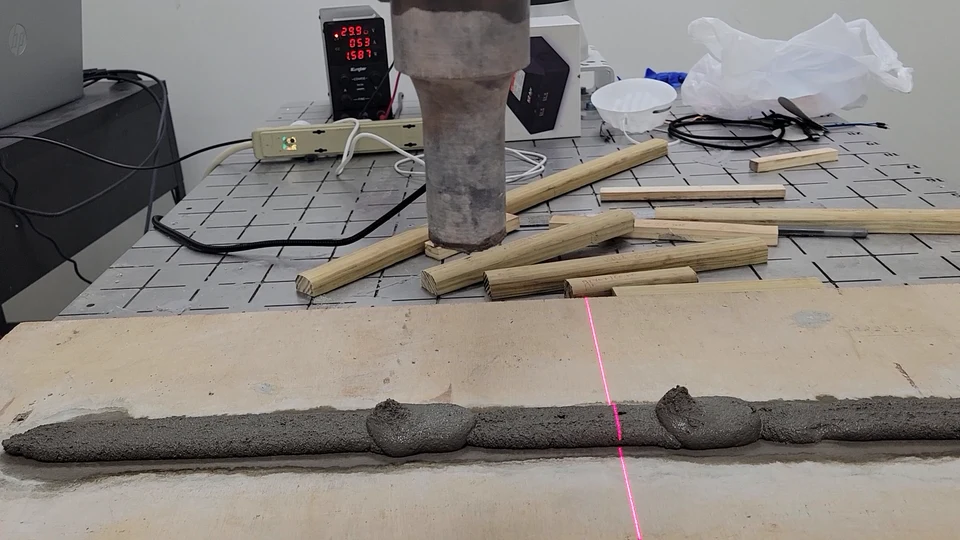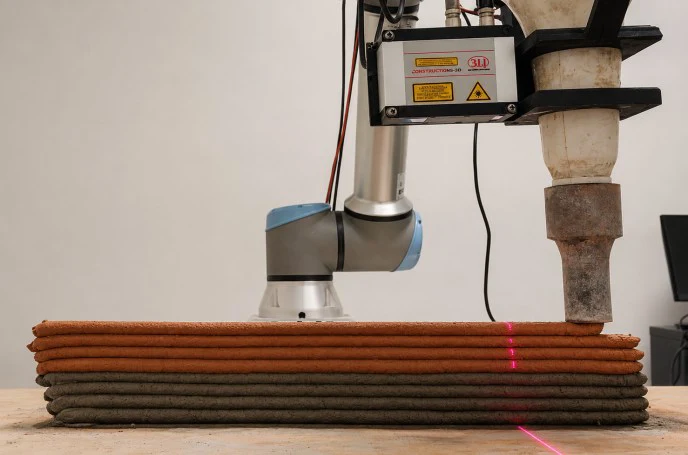
Real-Time Adaptive Control with Continual Learning for Robotic Construction 3D Printing
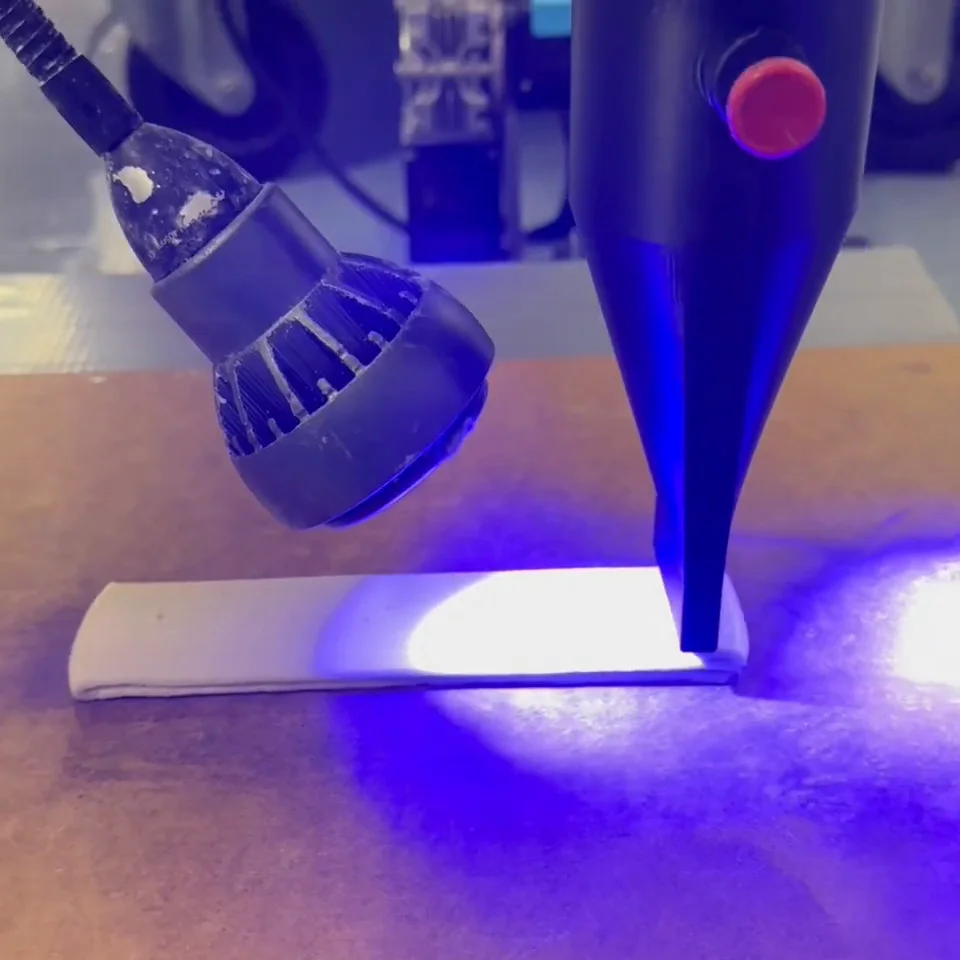
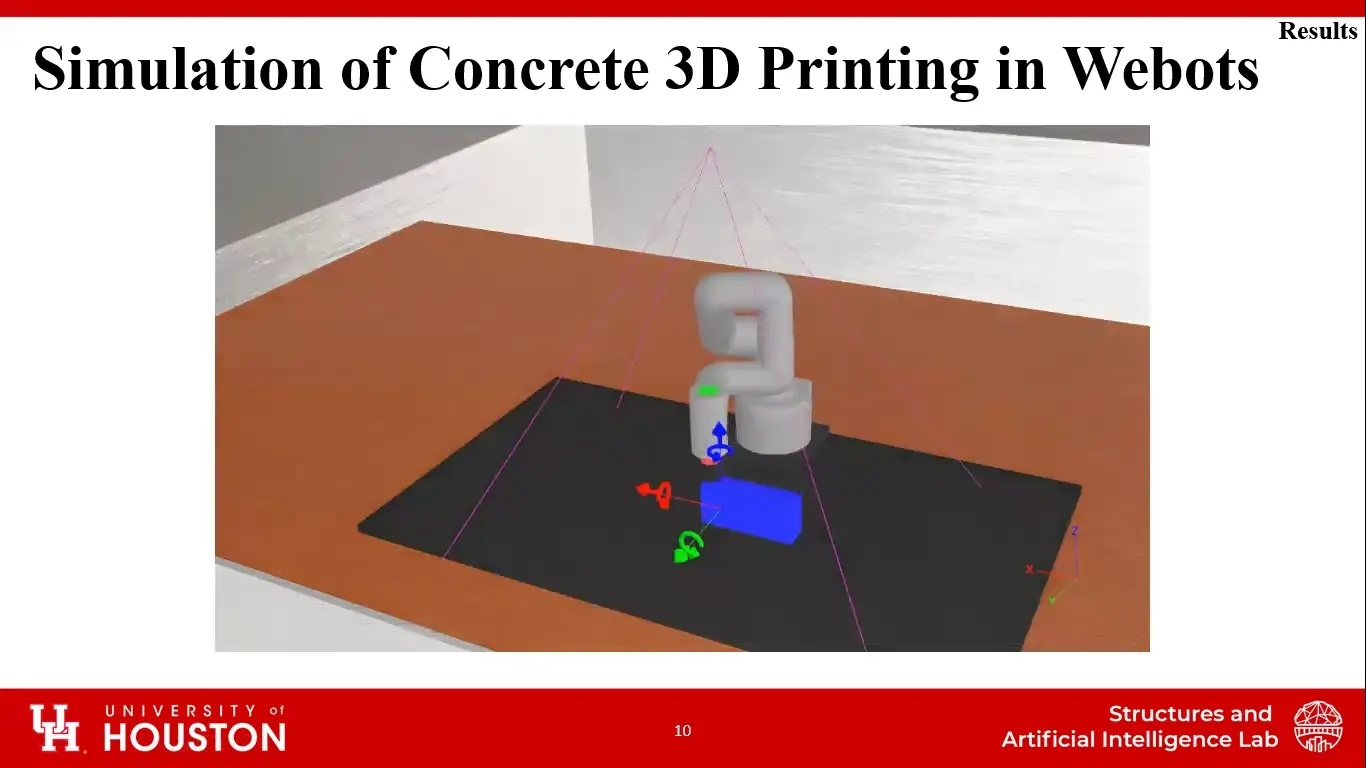
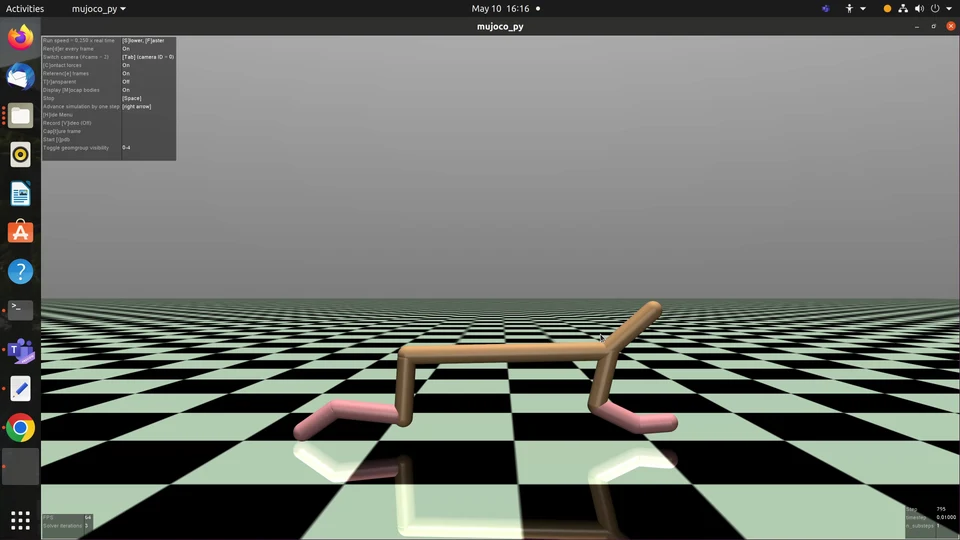
A completed RL–IELM–MPC study combining simulation-trained guidance, continual online modeling, and constrained predictive control for robotic mortar printing.
Explore research